
马斯克确认FSD自动避坑即将推出,七年承诺再登微博热搜
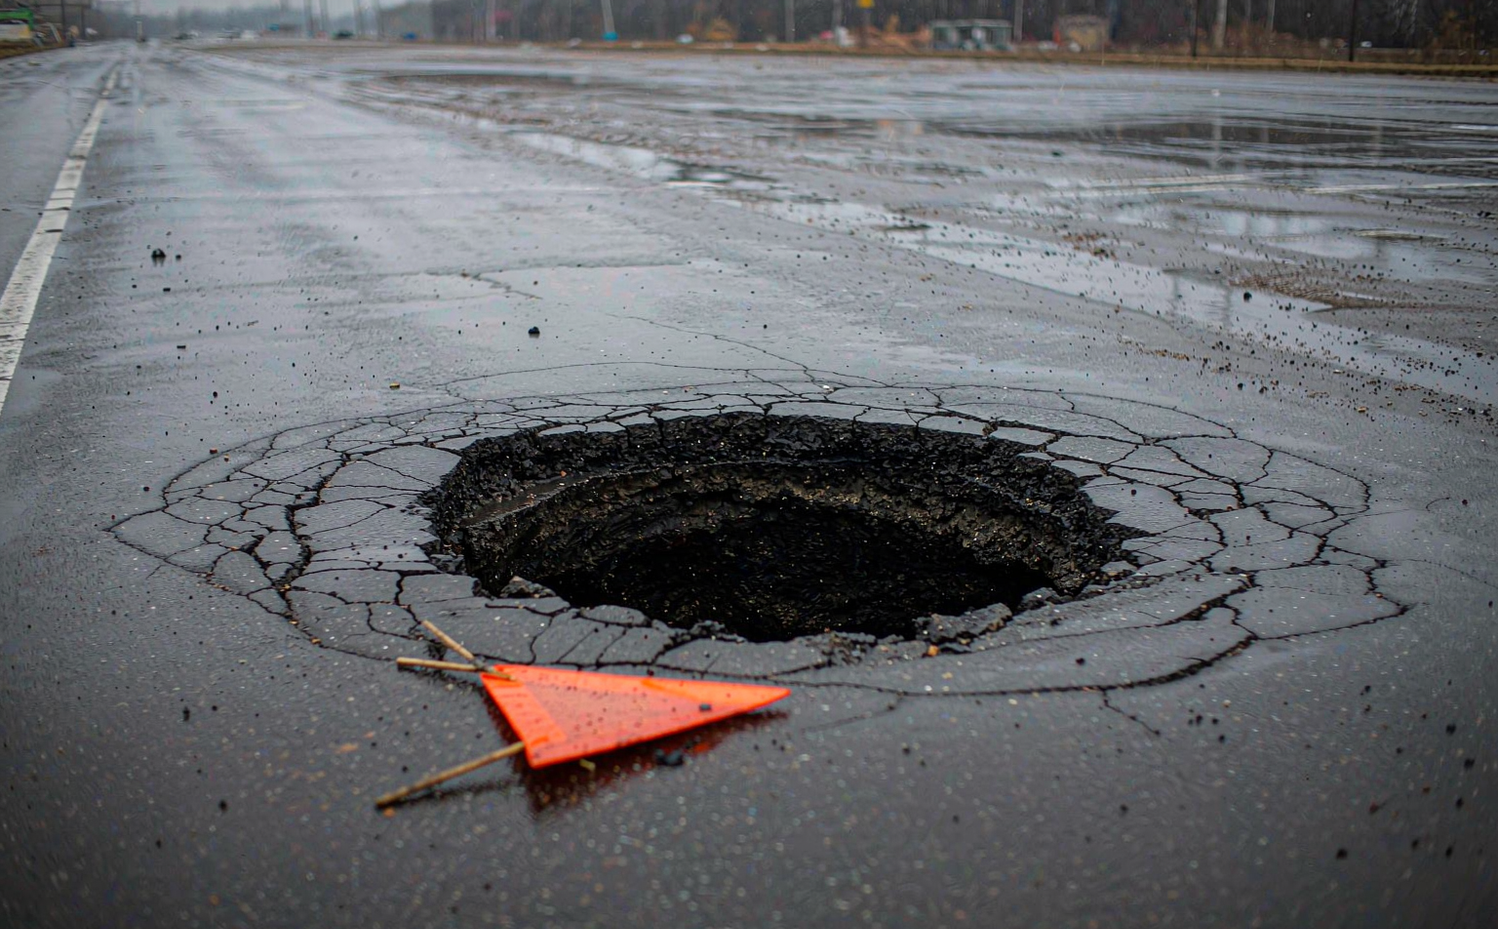
8月31日,一位特斯拉车主在社交平台向马斯克留言,希望自己的车能够绕开路面上的坑洼。马斯克的回复只有两个单词,Coming soon。这句简短的承诺迅速引爆讨论,相关话题登上微博热搜。
时间线让这次承诺显得格外微妙。早在2019年4月,就有车主提出同样需求,马斯克当时明确回应肯定会开发;2020年8月他进一步表示,特斯拉正在对道路凸起与坑洼进行数据标注,以便车辆减速或绕行。至此已过去七年。
真正的机构级承诺出现在2026年4月7日。随软件更新2026.2.9.6部署的FSD v14.3,其发布说明中首次在即将推出的改进条目下列出增加坑洼避让。但从v14.3.4到v14.3.8的多个版本,这一条目始终停留在同一位置,截至9月1日仍未在车队范围内大规模激活。
技术难度不容低估。坑洼属于负几何,摄像头看到的不是凸起物体,而是一片阴影或纹理变化,需要据此推断深度、宽度与风险。光照条件、行驶速度与训练数据分布都会影响判断,虚报会带来无故绕行,漏报则无法起到保护作用。
特斯拉坚持纯视觉路线,不使用激光雷达或毫米波雷达,所有深度估计都来自单目摄像头输入。国内车企普遍采用激光雷达、视觉与毫米波雷达的多传感器融合路线,配合全主动悬架的路面预瞄,从感知与执行两端同时处理避坑问题。
落地节奏的差异已经显现。小鹏第二代VLA可在乡村土路自主识别坑洼并绕行,华为乾崑ADS的896线激光雷达可在120米外识别14厘米的低矮障碍,蔚来与理想的主动悬架分别以每秒1000次调节与单轮超1万牛举升力应对路面冲击。对车主来说,避坑早已不是待兑现的承诺。
9月3日Cybercab在奥斯汀的发布会,是马斯克把避坑承诺与Robotaxi商业化在同一时间窗口内推进的关键节点。两个产品叙事的成败将共同决定特斯拉下一阶段的市场叙事权重。
供应链上游的成本曲线趋于平缓,电池级碳酸锂等关键材料价格回稳,为整车企业的定价策略提供了更多空间,但短期内价格战仍难完全退出。
(科技责编:拓荒牛
 )


 晋ICP备17002471号-6